Domain if-ke.de kaufen?
Wir ziehen mit dem Projekt
if-ke.de um.
Sind Sie am Kauf der Domain
if-ke.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain if-ke.de kaufen?
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
Warum funktioniert die Arduino-IF-Bedingung nicht?
Es gibt verschiedene mögliche Gründe, warum die Arduino-IF-Bedingung nicht funktioniert. Einer der häufigsten Fehler ist, dass die Bedingung falsch formuliert ist oder die Variablen nicht korrekt verglichen werden. Es ist auch möglich, dass es ein Problem mit der Syntax gibt, wie z.B. fehlende Klammern oder Semikolons. Eine gründliche Überprüfung des Codes und das Hinzufügen von Debugging-Ausgaben können helfen, den Fehler zu finden. **

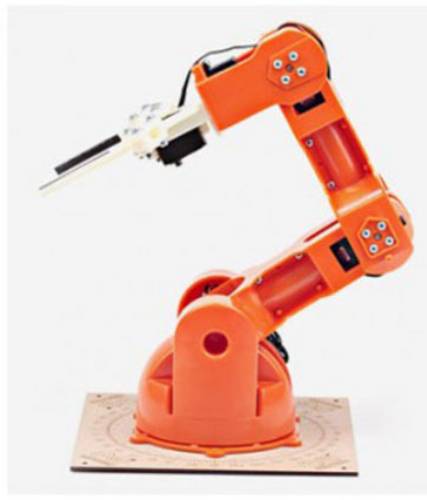
Ähnliche Suchbegriffe für Arduino-Roboterarm-Braccio-T050000
Top-Angebote
Produkte zum Begriff Arduino-Roboterarm-Braccio-T050000:
-
Joy-it Roboterarm Bausatz Grab it Robotarm + Motor control Arduino CR-1774898Roboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit einem Arduino einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert.219,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Robot-Arm-Kit Arduino UNO Q 4 GB 4 x 2.0 GHz inkl. Controller, inkl. Netzteil, inkl. Arduino UNO, inkl. Roboterarm, inkl. AufbewahrungskofferRoboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit dem Arduino UNO Q einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert. Inkl. Arduino UNO Q 4 GB Arduino UNO Q verbindet Hochleistungsrechner mit Echtzeitsteuerung und unterstützt damit anspruchsvolle Anwendungen wie Objekterkennung, Sprachbefehle, Bewegungserkennung und vieles mehr. Leistung und Benutzerfreundlichkeit – alles vereint in UNO. Das Hybrid-Design von Arduino UNO Q macht es zur perfekten Dual-Brain-Plattform für Ihre nächste Innovation. Es kombiniert einen Linux® Debian-fähigen Qualcomm® Dragonwing™ QRB2210-Mikroprozessor mit einem Echtzeit-Mikrocontroller (MCU) STM32U585. Es ist Arduino, es ist ein Computer, es ist alles, was Sie bauen möchten.282,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man eine Arduino if-Schleife unterbrechen?
Um eine if-Schleife in Arduino zu unterbrechen, kann man entweder die Bedingung in der if-Anweisung ändern, sodass sie nicht mehr erfüllt ist, oder man kann die Schleife mit einer break-Anweisung verlassen. Eine andere Möglichkeit besteht darin, eine Variable zu verwenden, die den Zustand der Schleife steuert, und diese Variable zu ändern, um die Schleife zu beenden. **
-
Wie verwendet man if-else-Bedingungen in Arduino?
In Arduino verwendet man if-else-Bedingungen, um Entscheidungen basierend auf bestimmten Bedingungen zu treffen. Die Syntax ist ähnlich wie in anderen Programmiersprachen. Man gibt die Bedingung in der if-Klammer an, und wenn diese Bedingung erfüllt ist, wird der Code innerhalb der if-Klammer ausgeführt. Wenn die Bedingung nicht erfüllt ist, wird der Code innerhalb der else-Klammer ausgeführt. **
-
Wie schreibe ich eine if-Schleife innerhalb einer if-Schleife bei Arduino?
Um eine if-Schleife innerhalb einer if-Schleife bei Arduino zu schreiben, musst du die innere if-Bedingung innerhalb der äußeren if-Bedingung platzieren. Du kannst die geschweiften Klammern verwenden, um den Bereich der inneren if-Schleife zu definieren. Stelle sicher, dass du die richtige Einrückung verwendest, um den Code lesbar zu halten. **
-
Wie kann es sein, dass der Arduino die if-Anweisung überspringt?
Es gibt mehrere Gründe, warum der Arduino die if-Anweisung überspringen könnte. Möglicherweise erfüllt die Bedingung in der if-Anweisung nicht die erforderlichen Kriterien, oder es gibt einen Fehler in der Syntax oder Logik des Codes. Es ist auch möglich, dass der Arduino in einem anderen Teil des Codes stecken bleibt oder dass die if-Anweisung von einer anderen Bedingung überschrieben wird. Um das Problem zu lösen, sollte der Code sorgfältig überprüft und mögliche Fehlerquellen identifiziert werden. **
Kann man in einer if-Klausel Arduino millis als Verzögerung verwenden?
Ja, man kann die Funktion millis() in einer if-Klausel verwenden, um eine Verzögerung zu implementieren. Die Funktion millis() gibt die vergangene Zeit seit dem Start des Arduino-Boards in Millisekunden zurück. Man kann diese Zeit mit einer gewünschten Verzögerung vergleichen und entsprechende Aktionen ausführen. **
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **
Top-Angebote
Produkte zum Begriff Arduino-Roboterarm-Braccio-T050000:
-
Joy-it Roboterarm Bausatz Grab it Robotarm + Motor control Arduino CR-1774898Roboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit einem Arduino einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert.219,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Joy-it Robot-Arm-Kit Arduino UNO Q 4 GB 4 x 2.0 GHz inkl. Controller, inkl. Netzteil, inkl. Arduino UNO, inkl. Roboterarm, inkl. AufbewahrungskofferRoboterarm-Set mit Motorsteuerung – ideal für Arduino-Projekte Dieses hochwertige Set bietet alles, was Sie benötigen, um gemeinsam mit dem Arduino UNO Q einen leistungsfähigen und präzise steuerbaren Roboterarm zu realisieren. Es eignet sich ideal für Entwicklungsumgebungen, Schulungszwecke und anspruchsvolle DIY-Projekte im Bereich Robotik und Automatisierung. Robuster Aufbau für vielseitige Anwendungen Der „Grab-It“-Roboterarm überzeugt durch seine stabile Konstruktion aus schwarz eloxiertem Aluminium. Sechs PWM-gesteuerte Servomotoren mit einer Belastbarkeit von bis zu 20 kg/cm sorgen für kraftvolle Bewegungen und eine hohe Einsatzflexibilität. Die Präzisionsklaue ist optimal auf die Tragkraft des Arms abgestimmt und ermöglicht zuverlässiges Greifen auch unter Last. Montiert wird der Arm auf einem 360° drehbaren, kugelgelagerten Drehteller, der auf einer 28,5 × 16 cm großen Grundplatte fixiert ist. Diese verfügt über vorbereitete Bohrungen zur einfachen Befestigung von Controller und Motorsteuerung. Leistungsstarke Motorsteuerung mit „Motorino“-Platine Die mitgelieferte Motorino-Platine erlaubt die Ansteuerung von bis zu 16 PWM-gesteuerten 5 V-Schrittmotoren. Ein integrierter Taktgeber sorgt für exakte PWM-Signale und präzise Positionierung. Zwei separate Spannungs-Eingänge (4,8–6 V) liefern gemeinsam bis zu 11 A – ideal für größere Projekte mit hohem Strombedarf. Jeder Motor erhält einen eigenen Anschluss für Spannung, Masse und Steuerleitung. Ein integrierter Kondensator puffert Lastspitzen und verhindert Spannungseinbrüche, die zu Ruckeln führen könnten. Optional kann ein weiterer Kondensator angeschlossen werden. Einfache Integration & schneller Einstieg Die Steuerung erfolgt bequem über Arduino. Dank mitgelieferter Anleitung und Codebeispielen gelingt der Einstieg auch Einsteigern schnell und unkompliziert. Inkl. Arduino UNO Q 4 GB Arduino UNO Q verbindet Hochleistungsrechner mit Echtzeitsteuerung und unterstützt damit anspruchsvolle Anwendungen wie Objekterkennung, Sprachbefehle, Bewegungserkennung und vieles mehr. Leistung und Benutzerfreundlichkeit – alles vereint in UNO. Das Hybrid-Design von Arduino UNO Q macht es zur perfekten Dual-Brain-Plattform für Ihre nächste Innovation. Es kombiniert einen Linux® Debian-fähigen Qualcomm® Dragonwing™ QRB2210-Mikroprozessor mit einem Echtzeit-Mikrocontroller (MCU) STM32U585. Es ist Arduino, es ist ein Computer, es ist alles, was Sie bauen möchten.282,07 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie programmiert man einen Roboterarm?
Um einen Roboterarm zu programmieren, muss man zunächst die Bewegungen und Aktionen definieren, die der Arm ausführen soll. Dies kann durch das Schreiben von Code oder das Verwenden einer speziellen Software erfolgen. Der Code oder die Software wird dann an den Roboterarm übertragen, der die Anweisungen ausführt und die gewünschten Bewegungen ausführt. Es ist wichtig, die richtigen Koordinaten und Bewegungsbereiche festzulegen, um sicherzustellen, dass der Roboterarm korrekt und präzise arbeitet. **
-
Warum funktioniert die Arduino-IF-Bedingung nicht?
Es gibt verschiedene mögliche Gründe, warum die Arduino-IF-Bedingung nicht funktioniert. Einer der häufigsten Fehler ist, dass die Bedingung falsch formuliert ist oder die Variablen nicht korrekt verglichen werden. Es ist auch möglich, dass es ein Problem mit der Syntax gibt, wie z.B. fehlende Klammern oder Semikolons. Eine gründliche Überprüfung des Codes und das Hinzufügen von Debugging-Ausgaben können helfen, den Fehler zu finden. **
-
Wie kann man eine Arduino if-Schleife unterbrechen?
Um eine if-Schleife in Arduino zu unterbrechen, kann man entweder die Bedingung in der if-Anweisung ändern, sodass sie nicht mehr erfüllt ist, oder man kann die Schleife mit einer break-Anweisung verlassen. Eine andere Möglichkeit besteht darin, eine Variable zu verwenden, die den Zustand der Schleife steuert, und diese Variable zu ändern, um die Schleife zu beenden. **
-
Wie verwendet man if-else-Bedingungen in Arduino?
In Arduino verwendet man if-else-Bedingungen, um Entscheidungen basierend auf bestimmten Bedingungen zu treffen. Die Syntax ist ähnlich wie in anderen Programmiersprachen. Man gibt die Bedingung in der if-Klammer an, und wenn diese Bedingung erfüllt ist, wird der Code innerhalb der if-Klammer ausgeführt. Wenn die Bedingung nicht erfüllt ist, wird der Code innerhalb der else-Klammer ausgeführt. **
Ähnliche Suchbegriffe für Arduino-Roboterarm-Braccio-T050000
-
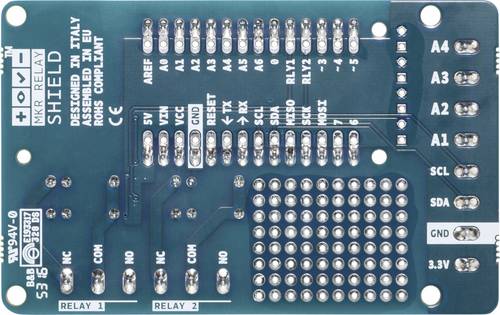
Arduino TSX00003 Arduino Erweiterungs-PlatineDas MKR Relay Proto Shield ermöglicht es Ihnen, Relais einfach mit Ihrem MKR Board zu steuern. Das Shield bietet zwei On-Board-Relais und einen kleinen Prototyping-Bereich, wenn Sie Ihrem Projekt eine weitere Komponente hinzufügen möchten.20,47 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Arduino ASX00055 Arduino Erweiterungs-PlatineNutzen Sie alle Möglichkeiten der Boards der Portenta-Familie mit dem Portenta Mid Carrier. Er macht alle High-Density-Signale über spezielle Header leicht zugänglich und ermöglicht so ein schnelles und reibungsloses Prototyping. Der Portenta Mid Carrier macht mehrere Peripheriegeräte zugänglich, darunter zwei CAN-Leitungen, Ethernet, microSD, USB sowie Kamera- und Giga Display Shield-Schnittstelle. Durch dedizierte Debug-Pins und RTC-Batterie-Backup wird die Entwicklung weiter vereinfacht.65,45 €*Versand: 4,95 €Sichere Weiterleitung zum Anbieter
-
Wie schreibe ich eine if-Schleife innerhalb einer if-Schleife bei Arduino?
Um eine if-Schleife innerhalb einer if-Schleife bei Arduino zu schreiben, musst du die innere if-Bedingung innerhalb der äußeren if-Bedingung platzieren. Du kannst die geschweiften Klammern verwenden, um den Bereich der inneren if-Schleife zu definieren. Stelle sicher, dass du die richtige Einrückung verwendest, um den Code lesbar zu halten. **
-
Wie kann es sein, dass der Arduino die if-Anweisung überspringt?
Es gibt mehrere Gründe, warum der Arduino die if-Anweisung überspringen könnte. Möglicherweise erfüllt die Bedingung in der if-Anweisung nicht die erforderlichen Kriterien, oder es gibt einen Fehler in der Syntax oder Logik des Codes. Es ist auch möglich, dass der Arduino in einem anderen Teil des Codes stecken bleibt oder dass die if-Anweisung von einer anderen Bedingung überschrieben wird. Um das Problem zu lösen, sollte der Code sorgfältig überprüft und mögliche Fehlerquellen identifiziert werden. **
-
Kann man in einer if-Klausel Arduino millis als Verzögerung verwenden?
Ja, man kann die Funktion millis() in einer if-Klausel verwenden, um eine Verzögerung zu implementieren. Die Funktion millis() gibt die vergangene Zeit seit dem Start des Arduino-Boards in Millisekunden zurück. Man kann diese Zeit mit einer gewünschten Verzögerung vergleichen und entsprechende Aktionen ausführen. **
-
Was mache ich hier mit dem Raspberry Pi Roboterarm falsch?
Es ist schwierig, Ihre Frage zu beantworten, ohne weitere Informationen zu haben. Es könnte verschiedene Gründe geben, warum der Raspberry Pi Roboterarm nicht richtig funktioniert. Möglicherweise haben Sie einen Fehler bei der Verkabelung gemacht, die Software nicht richtig konfiguriert oder es gibt ein Problem mit den Motoren des Roboterarms. Es könnte auch sein, dass Sie die falsche Programmiersprache oder Bibliothek verwenden. Es wäre hilfreich, mehr Details über das genaue Problem zu haben, um eine genauere Antwort geben zu können. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.